IOCON
Leitfrage
Wie lassen sich komplexe Roboterbewegungen so bündeln, dass sie über 384.400 Kilometer hinweg mit einem einzigen Interface präzise und nachvollziehbar bleiben?
Kurzbeschreibung
IOCON ist ein Controller zur Fernsteuerung eines Greifarm-Roboters, entwickelt für einen Use Case der Mondoberflächen-Erkundung. Statt vieler Buttons bündelt ein ringförmiges Lenkrad auf zwei Parallelogramm-Gelenken alle Funktionen: Fahren, Drehen, Greifarm heben und, durch Öffnen des Rings, Greifen. Zwei Testreihen führten zu einer neuen Lösung für die seitliche Bewegung. Das Ergebnis sind ein funktionsfähiger Prototyp und ein Designmodell eines Kontrollplatzes.
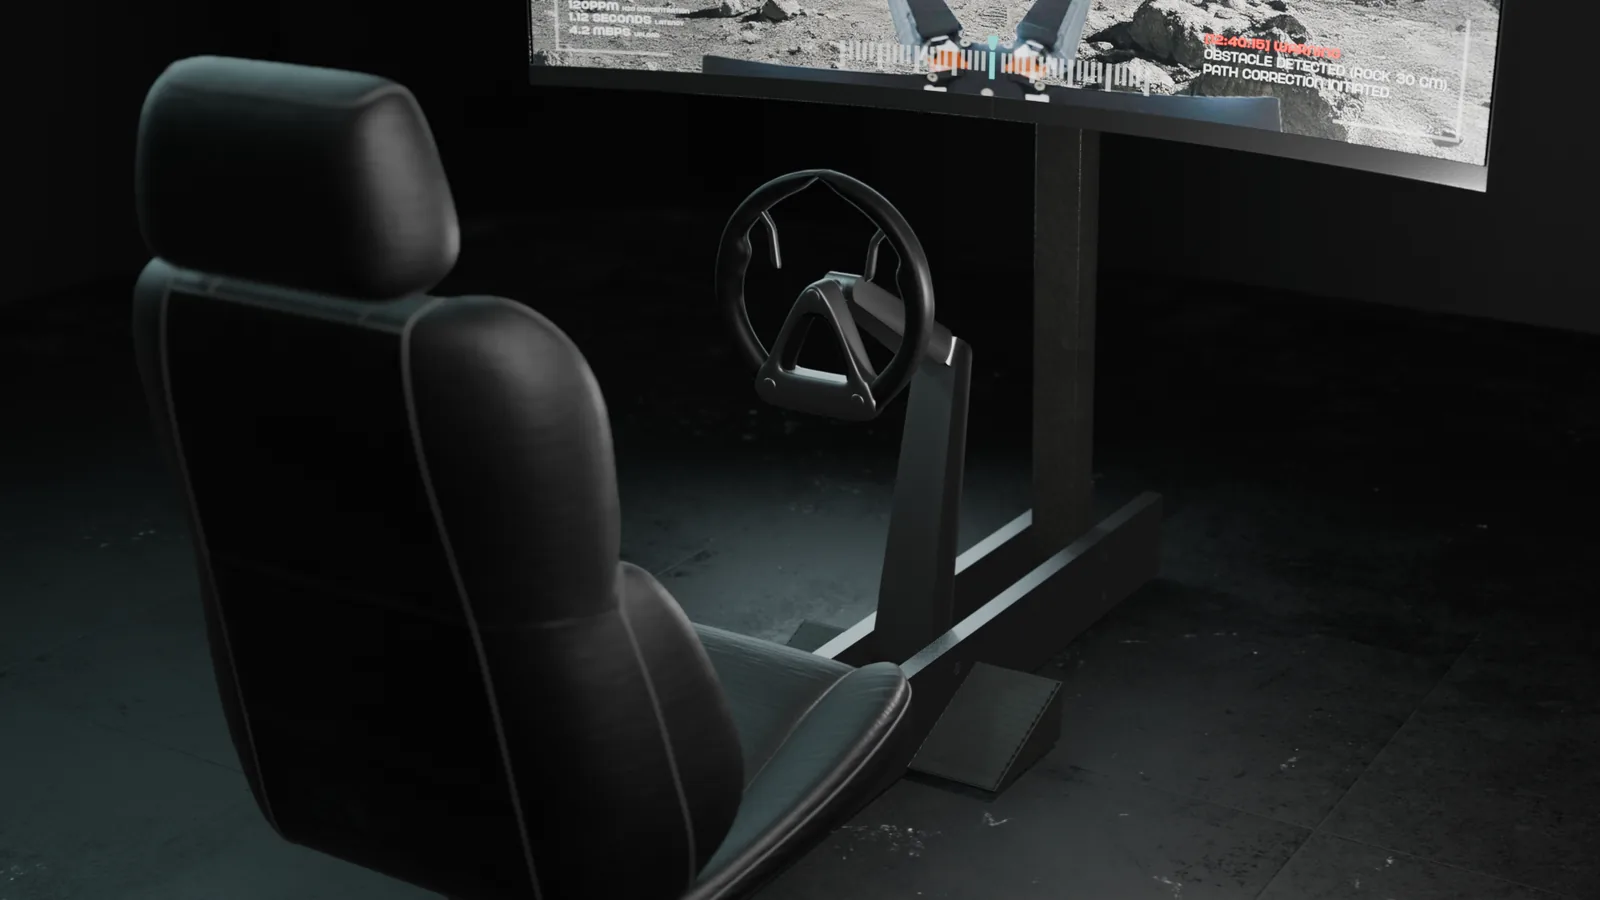
384.400 Kilometer Abstand
Im Kurs Interface 1 sollten wir die Funktionen eines Greifarm-Roboters auf einen physischen Controller übertragen: Vor und Zurück, Drehen, seitliches Fahren (Crab Walk), Greifarm heben, öffnen und schließen. Als Use Case wählten wir Missionsoperator:innen in einem Kontrollzentrum auf der Erde, die Gesteinsproben auf dem Mond sichern, angelehnt an die Arbeit der ESA. Bei dieser Distanz ist Latenz unvermeidbar, deshalb muss jederzeit erkennbar sein, welche Bewegung gerade ausgeführt wird.
Bewegung statt Buttons
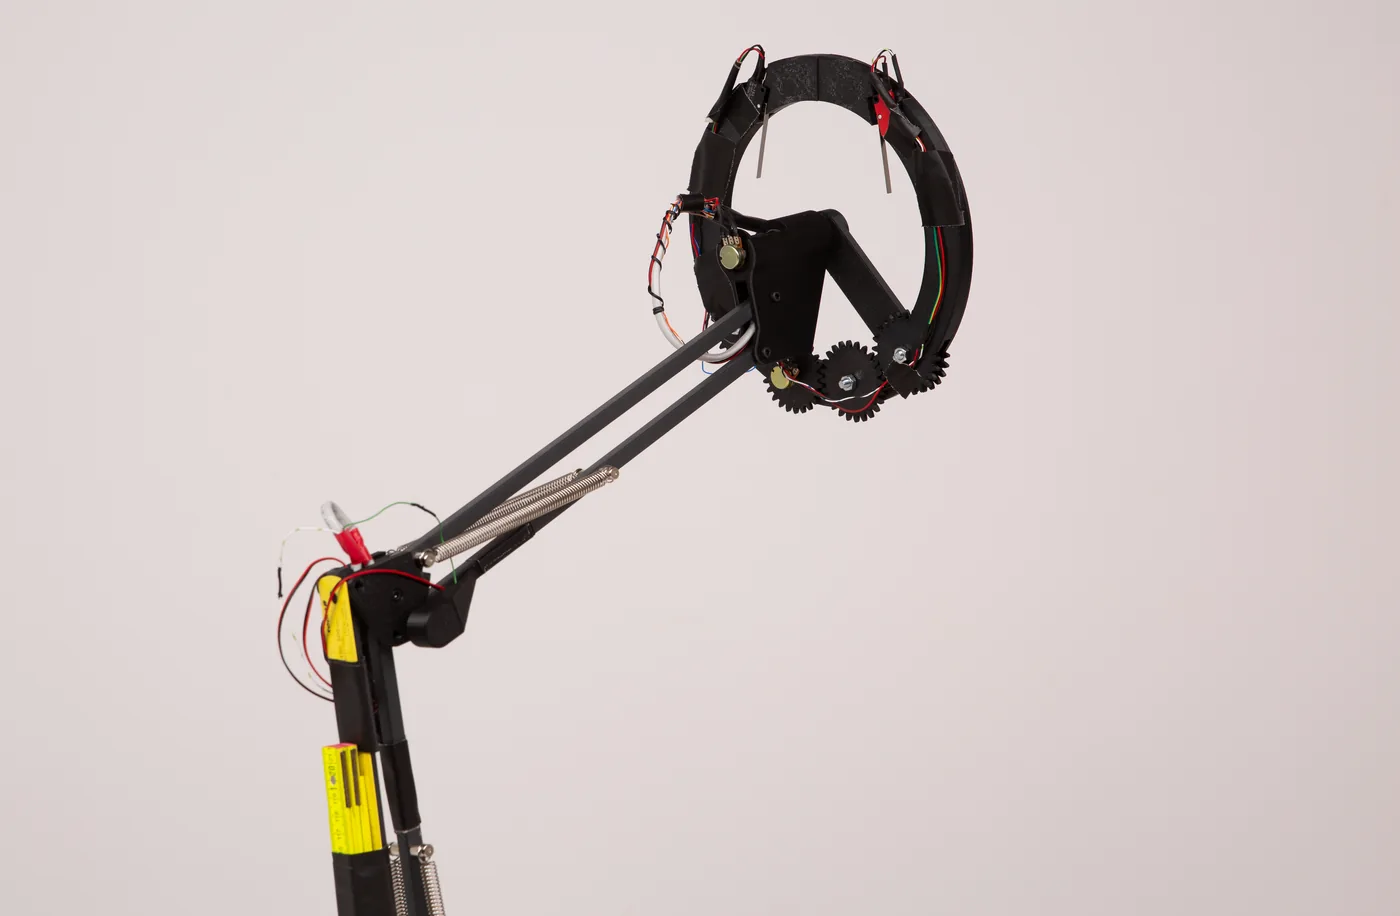
Nach mehreren Crazy-8-Sessions und Referenzen aus Helikopter-, Flugzeug- und Racing-Simulator-Steuerungen setzte sich ein ringförmiges Element durch. Seine Stärke ist die Einfachheit: Der Ring lässt sich drehen und über Gelenke in der unteren Hälfte öffnen, genau wie sich der Greifarm öffnet. Inspiriert von einer Schreibtischlampe tragen zwei Parallelogramm-Gelenke das Lenkrad, das dadurch immer parallel zur Person bleibt. Das untere Gelenk steuert Vor und Zurück, das obere die Höhe des Greifarms.
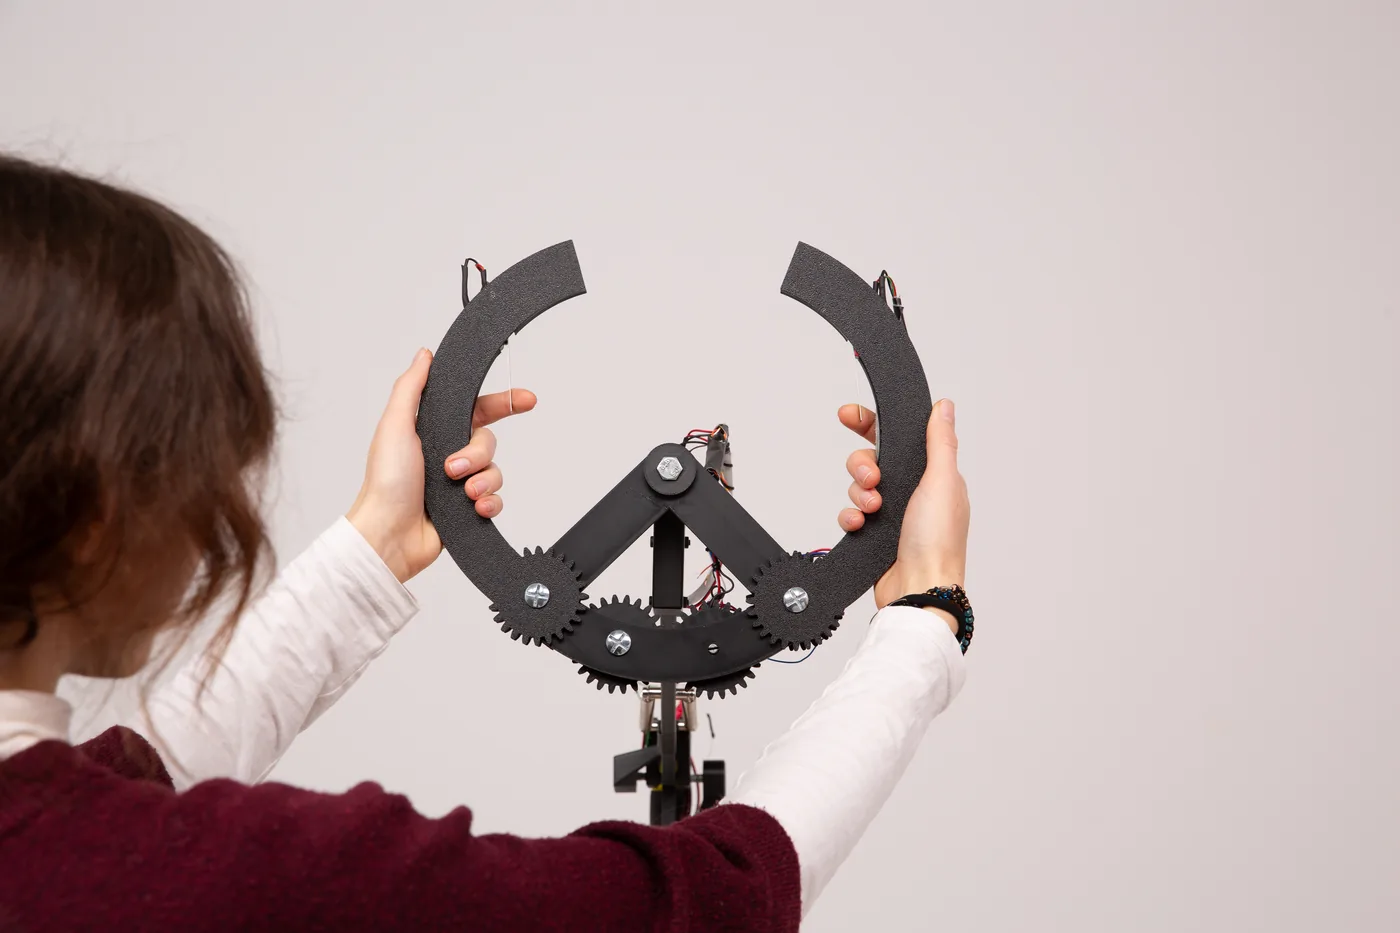
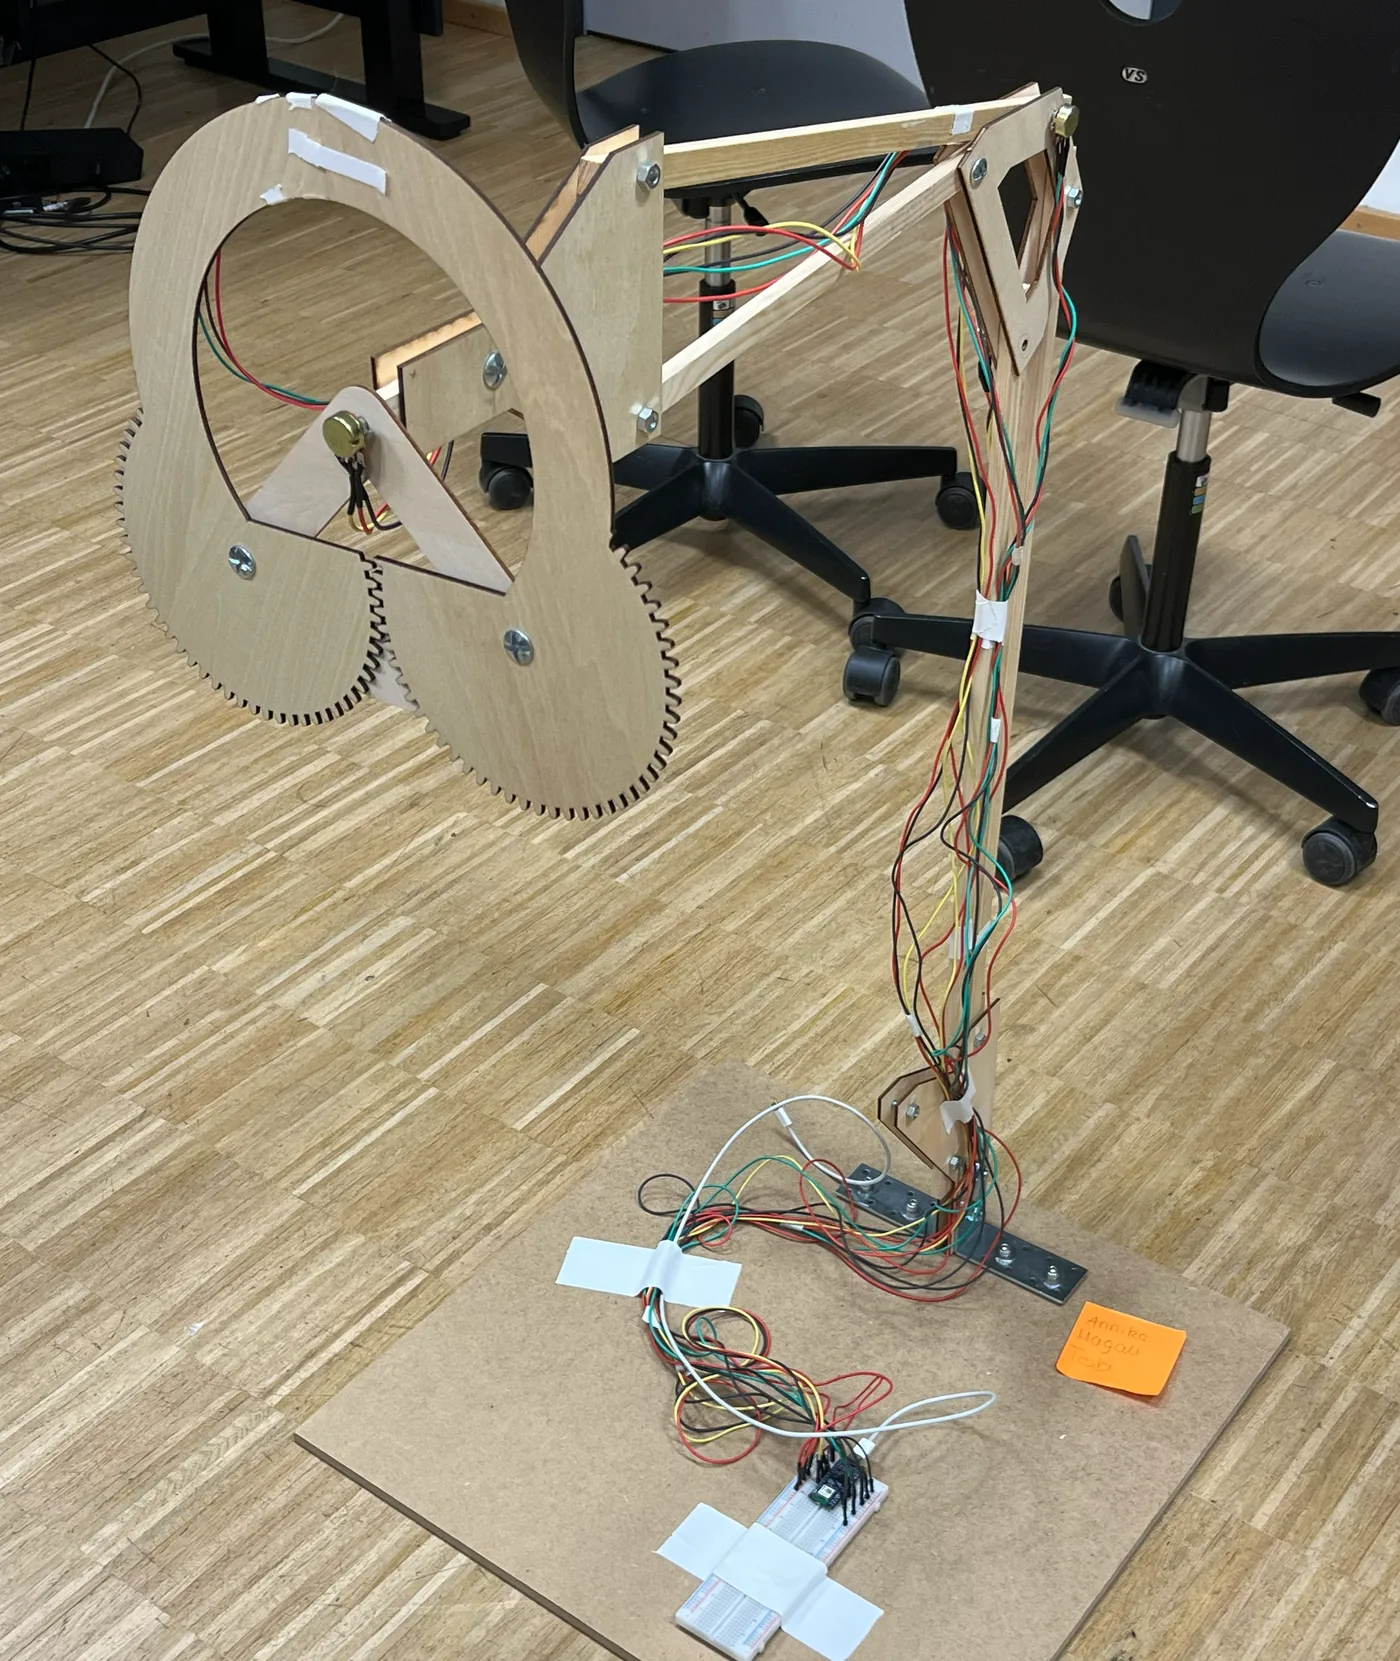
Pappe, Holz, Potis
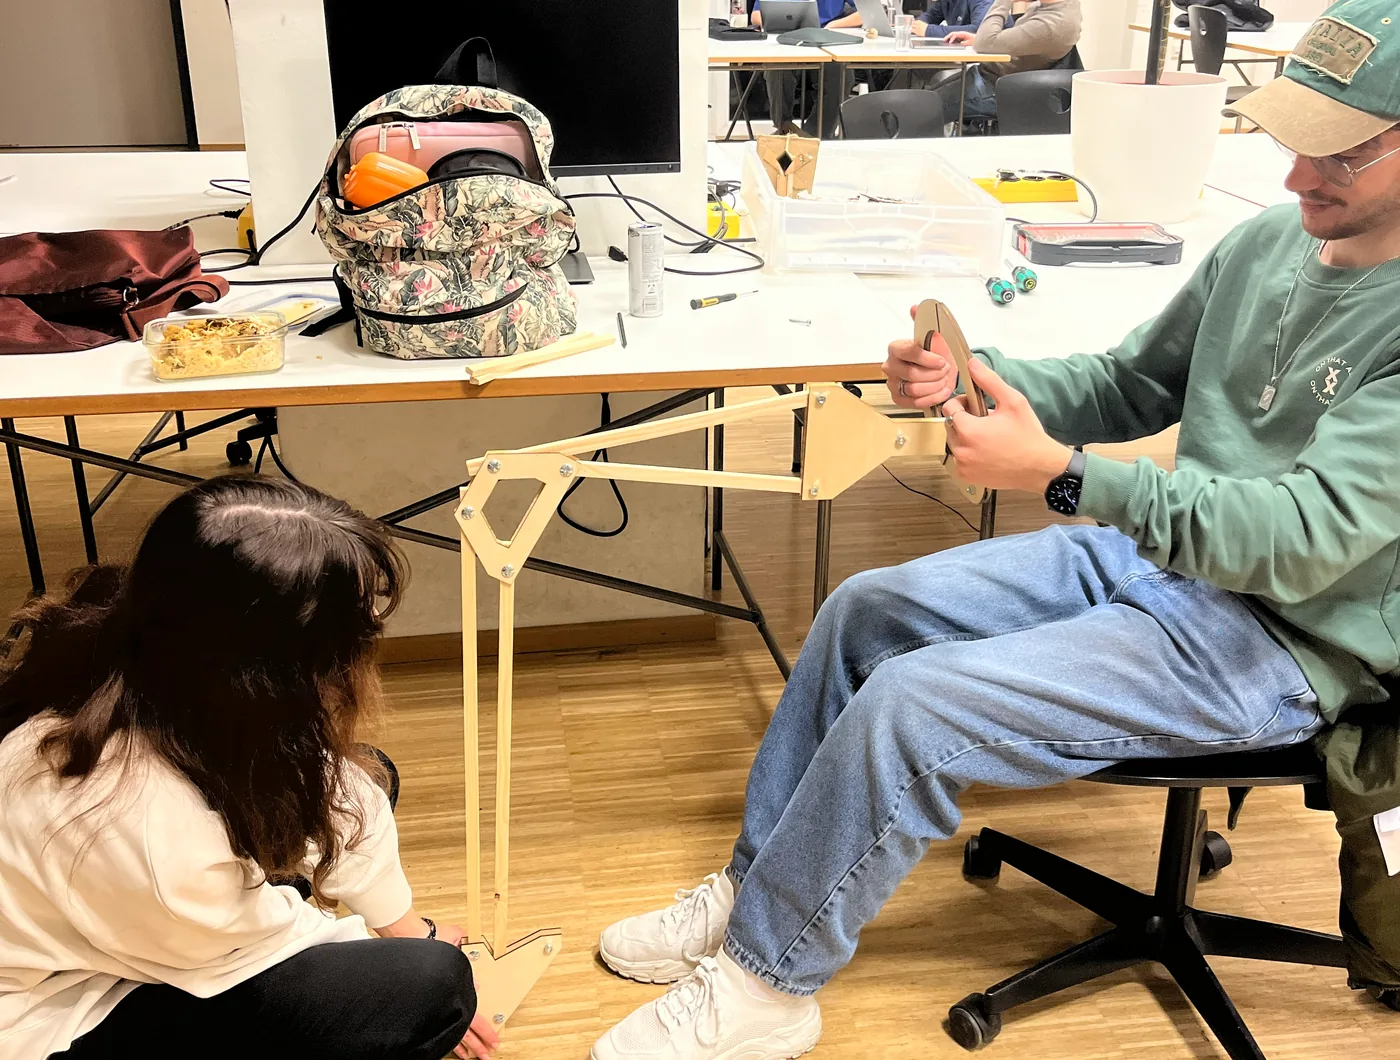
Ich habe den Controller von Anfang an physisch gebaut. Erste Pappmodelle machten den Öffnungsmechanismus verständlich. Danach folgte ein lasergeschnittener Holzprototyp, in dem Zahnräder dafür sorgen, dass sich beide Ringhälften gleichmäßig öffnen. Potentiometer lesen die Bewegungen aus, ein Reed-Sensor das Öffnen. Über Arduino und ein Mapping in C lief der Controller mit einer Robotersimulation. Lasern und 3D Drucken war für mich dabei komplett neu.
Was die Tests zeigten
In der ersten Testreihe mit HfG-Studierenden wurden die meisten Funktionen schnell richtig zugeordnet. Den Moduswechsel für den Crab Walk fand jedoch niemand ohne Hilfe. Dazu kamen eine zu empfindliche Steuerung und eine unklare Griffposition. Für eine zweite Testreihe baute ich drei Alternativen: Pedale, eine Drehung des unteren Gelenks und zwei Schalter am Lenkrad. Die Schalter gewannen klar. Die Pedale wurden mit Gaspedalen verwechselt, die zusätzliche Drehachse führte zu Fehleingaben.
Finaler Prototyp und Design
Der Holzprototyp ging in den Tests mehrfach kaputt. Für die finale Version bin ich auf 3D-Druck mit Fusion 360 umgestiegen und habe auf dem Metallgestell einer Lampe aufgebaut. Die Potentiometer sitzen jetzt auf stabilen Achsen, die Lenkraddrehung läuft über zwei Kugellager, und zwei Mikroschalter oben am Lenkrad steuern den Crab Walk. Neu verlötet und mit sauberem Kabelmanagement versehen, blieb das Zurückfedern in die Nullposition das letzte Problem. Gelöst hat es nach vielen Versuchen eine Kombination aus Metalllineal, Federstahl und Meterstab.
Parallel entstand im Team das Designmodell: ein Lenkrad aus dunkelgrauem Metall mit Lederbezug an den Griffstellen, eine Gelenkmechanik im Stil einer Monitorhalterung, ein verstellbarer Sitz auf Schienen und ein Monitor mit Sicht auf die Umgebung des Roboters.
Team, Rolle und Ausblick
IOCON entstand mit Annika Feist und Tobias Wallisch. Den physischen Prototyp habe ich weitgehend allein gebaut, von den ersten Pappmodellen bis zur 3D-gedruckten Endversion. Code, Konzept, Ideenfindung und User Research habe ich maßgeblich verantwortet. Beim Designmodell habe ich mitgearbeitet, die Renderings stammen aus dem Team.
Getestet wurde an einer Simulation mit Studierenden und Personen aus dem privaten Umfeld, nicht mit Fachpersonal und nicht unter realer Latenz. Sitz, Fußablage und ergonomische Griffe existieren bisher nur im Designmodell.
Keydata
- Kurs
- Interface Design 1 (IG2) · WiSe 2025/26
- Betreuung
- Prof. Michael Schuster
- Team
- 3 Personen
- Meine Rolle
- Physical Prototyping, Konzeption, User Research
- Methoden
- Crazy 8s, Pappmodelle, 2 Testreihen mit Leitfaden, Variantentest
- Tech
- Arduino (C), Potentiometer, Reed-Sensor, Mikroschalter, Lasercutter, 3D-Druck, Fusion 360, Löten
Der ESA-Bezug ist ein Kurs-Use-Case, keine Zusammenarbeit mit der ESA.